
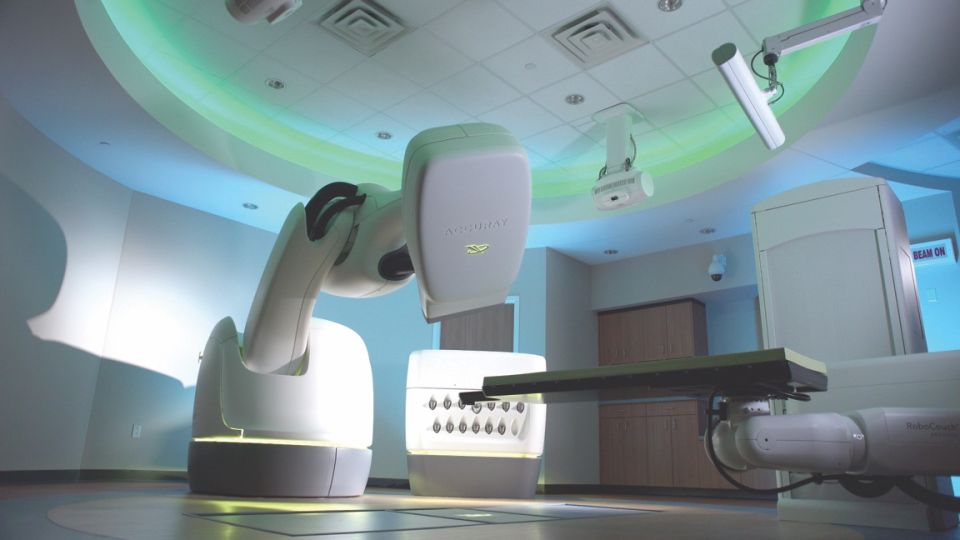
CyberKnife, lineer hızlandırıcı kullanarak X ışınlarını belli bir hedefe odaklayan, robotik kol üzerinde hareket eden ve hem kafa içi hem de kafa dışı lezyonlarda kullanılabilen bir radyocerrahi cihazıdır.
CyberKnife, lineer hızlandırıcı kullanarak X ışınlarını belli bir hedefe odaklamak suretiyle tedavi uygulayan radyocerrahi cihazıdır.
Gamma Knife'tan farklı olarak çerçeve değil maske kullanılır, birden fazla seansta tedavi mümkündür ve kafa dışında da kullanılabilir. Kafaya çerçeve takılmaması nedeniyle tedavi hassasiyeti (<1 mm) Gamma Knife kadar olmasa da güvenli tedaviyi sağlayacak düzeyde ve kalitededir. CyberKnife, tedavi süresince görüntüleme ile hedefin yerini belirleyen ve kılavuzluk yapan sistemi bilgisayar kontrollü robot sistemiyle birleştirerek tümörlerin yüksek bir hassasiyetle ışınlanmasını sağlar.
Bu robotik cihaz, daha önceden çekilmiş BT sayesinde kafatasının 3 boyutlu rekonstrüksiyonunu yapan sistem ile tedavi sırasında çekilen radyografilerden aldığı bilgiyi bu görüntülerle koordine etmektedir. Ayrıca radyocerrahi için tamamen yenilenmiş bir radyasyon kaynağı bu sisteme entegre edilmiştir. Bu radyasyon kaynağı oldukça hafif bir 6 MV lineer hızlandırıcıdır ve robot üzerinde 6 farklı koordinat ekseninde hareket etmektedir. 2001 yılında alınan FDA onayı ile tüm beden tedavilerinde kullanılmasının yolu açılmıştır.
Çok seansta tedavi uygulayabilmesi, daha büyük hacimli tümörlere de radyocerrahi uygulanabilmesine olanak sağlar.
CyberKnife tedavisi nasıl yapılır?
Tedavi planlama
Tedavi planlama işlemi hastaya ait bir veya daha fazla 3 boyutlu BT/MR görüntüsünün alınması ile başlar. Bu görüntüler cihazın planlama sistemine aktarılır ve genellikle doktor tarafından hedef hacim/hacimler ve risk altındaki organlar tanımlanır. Uygulanacak doz belirlenir ve sisteme yüklenir.
Tedavi uygulama
Işın huzmelerinin hizalanması, planlama öncesinde çekilen BT'den elde edilen dijital rekonstrüksiyon radyografileri ile tedavi öncesinde elde edilen 2 boyutlu radyografilerin üst üste bindirilmesine dayanır. X ışını görüntüleme sistemi, robotik manipülatör ve hasta yatağının anatomisi ve odanın içindeki koordinatları önceden tanımlanmış olduğu için ışın huzmelerinin pozisyonlanması doğrudur. Bu doğruluk, tedavi başlamadan önce planlama sisteminde de kontrol edilebilir.
Tedavi sırasında robot, planlamada belirlenmiş olan nod bölgelerine doğru hareket eder. Tedavi devam ettiği sürece görüntü alımı, hedefin lokalizasyonu ve hizalamanın doğrulanması işlemi sürer; bu tipik olarak 30–60 saniyede bir yapılır, ancak kullanıcının istediği şekilde değiştirilebilir. Önceden tanımlanmış sınırların dışına çıkan hareketlerde ışınlama durur ve yeniden pozisyonlama önerilir; bu işlem sırasında robotik yatak hareket eder.
Tedavi sonrasında hastalar kısa süre gözlem altında tutulup aynı gün taburcu edilir. Ek işlem veya ilaç kullanımı gerekmez. Tüm hastalar işlem sonrası periyodik olarak BT/MR takibine alınır.
